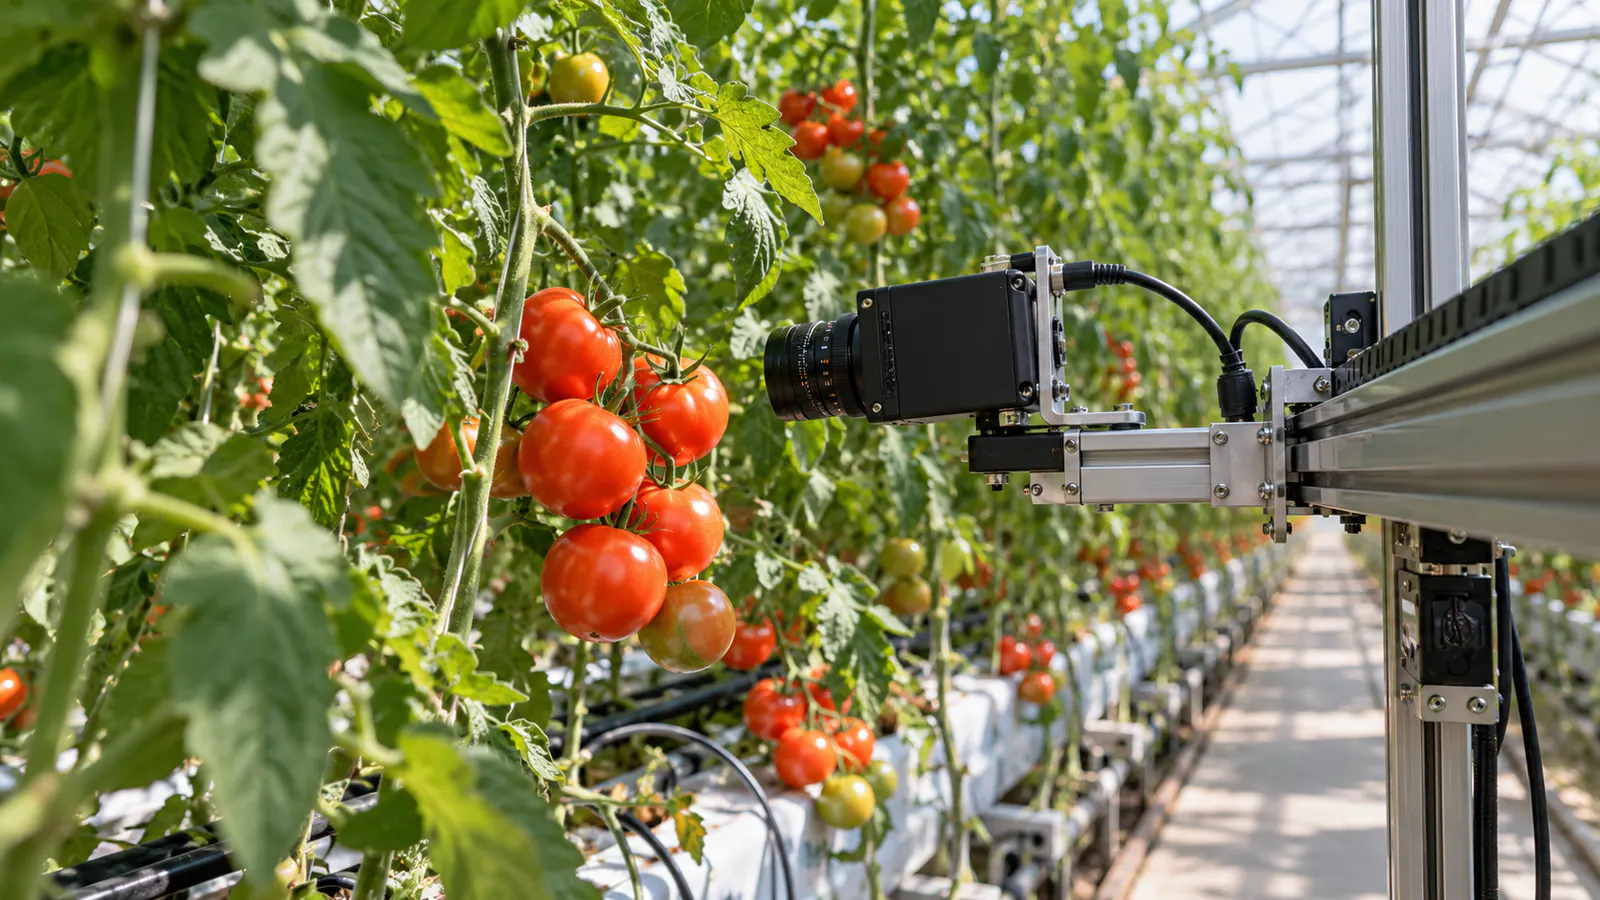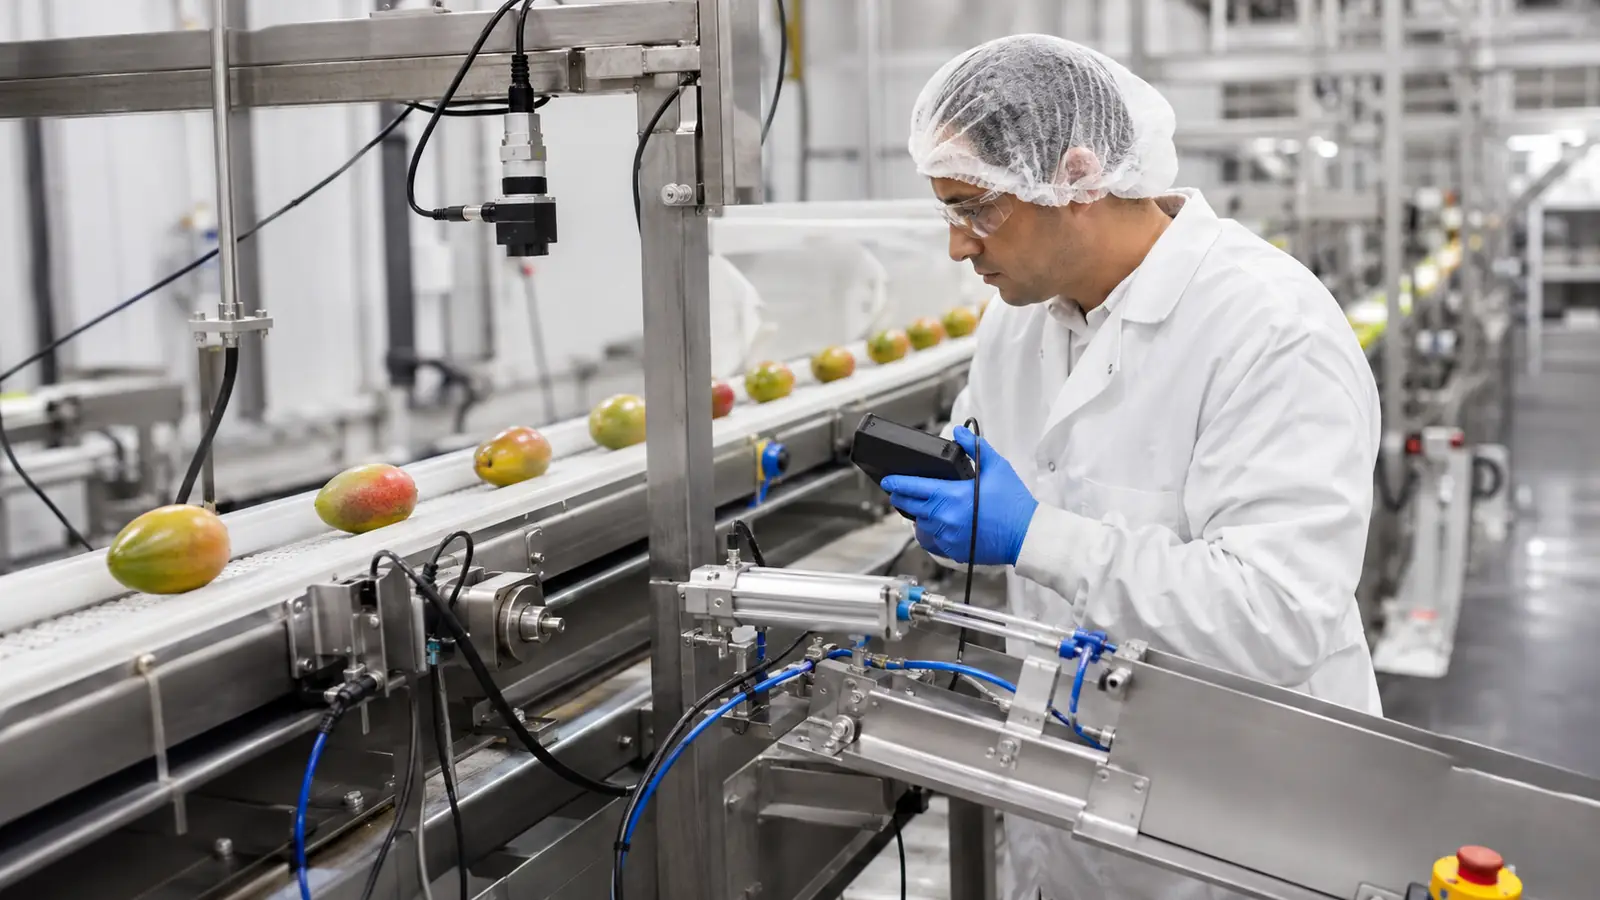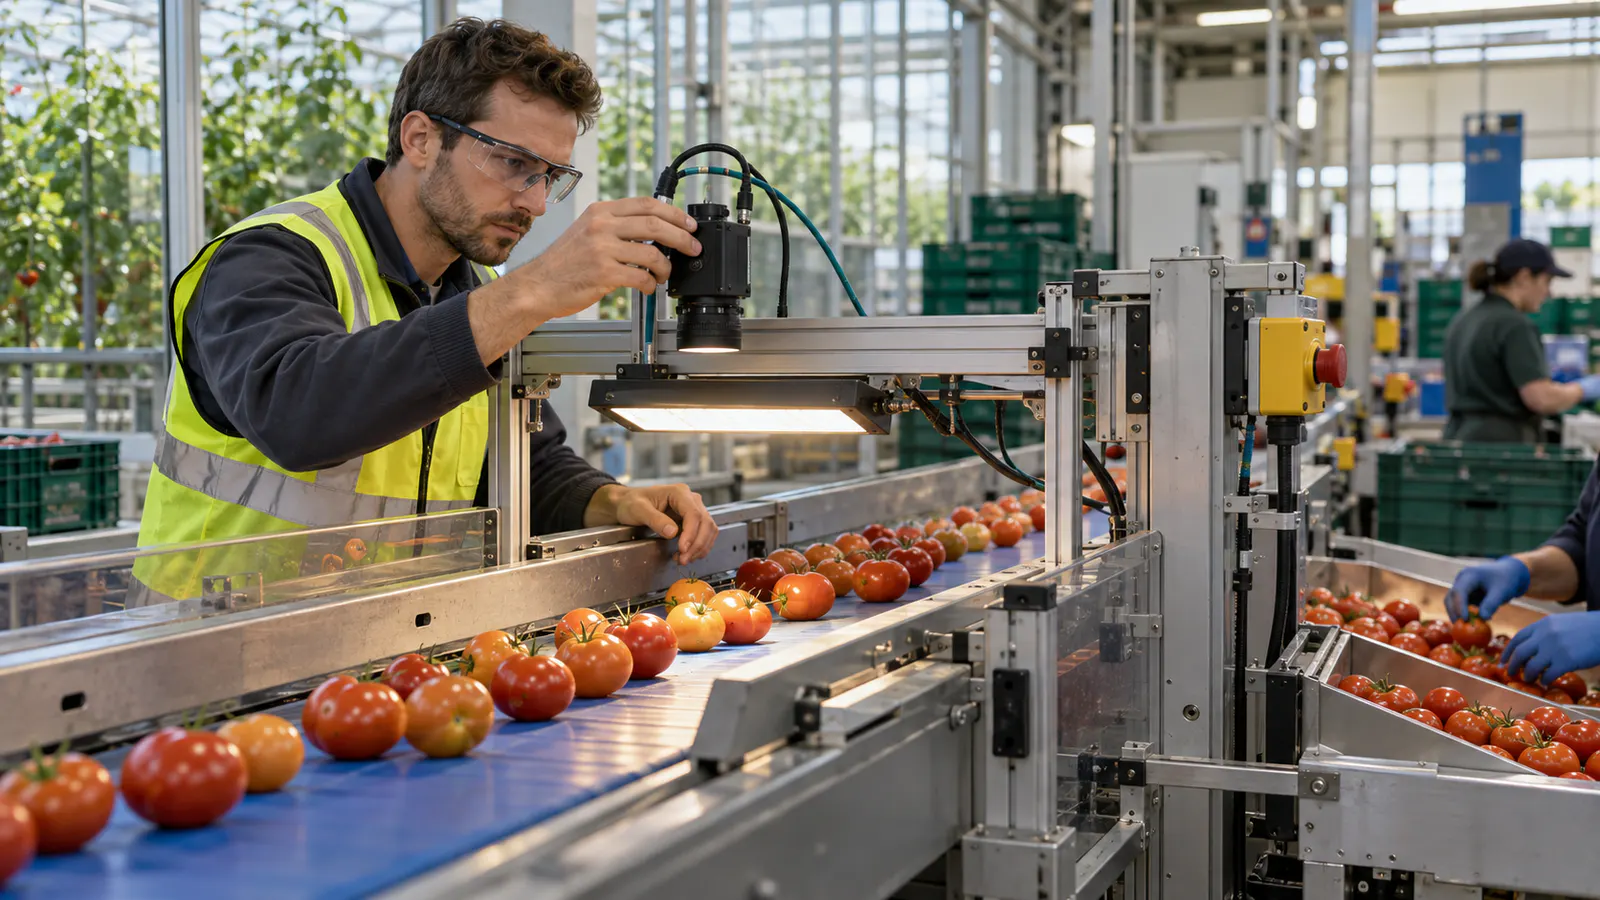
Segmentasyon modeli temiz bir meyve maskesi üretebilir; fakat otomasyon mühendisi için kritik soru modelin iyi günde ne yaptığı değil, kamera göremediğinde nasıl davrandığıdır. Yaprak lensi kapatabilir, yoğuşma kontrastı düşürebilir, ışık arızası rengi kaydırabilir. Benim tezim, görüntü güveni düştüğünde sistemin tahmin üretmeye devam etmek yerine güvenli moda geçmesi gerektiğidir.
Giriş kalitesi ayrıca izlenmeli
Bulanıklık, aşırı pozlama, karanlık, örtülme ve kare kaybı model kararından önce ölçülmelidir. Kötü kareye yüksek sınıf güveni verilmesi en tehlikeli arıza biçimidir.
Kontrol görüntüsü ve lens temizlik kaydı olmadan performans düşüşünün bitkiden mi kameradan mı geldiği anlaşılamaz.
Güvenli mod fiziksel iş akışıdır
Konveyörde düşük güvenli ürün manuel kontrol kanalına yönlendirilebilir; sera izlemede alarm uzman kuyruğuna düşebilir. Sistem sessizce son değeri kopyalamamalıdır.
Karşı görüş, çok sayıda manuel yönlendirmenin otomasyon kazancını yok edeceğidir. O halde eşik, pilot veride insan yükü ve kaçırılan hata maliyeti birlikte ölçülerek seçilmelidir.
Model ile makine aynı testte kabul edilir
Kamera doğru ölçse bile zaman damgası kayar veya ayırıcı gecikirse yanlış domates hareket eder. Kabul testi görüntü, karar, enkoder ve fiziksel sonucu tek kayıtla bağlamalıdır.
İyi otomasyon her durumda karar veren değil, karar veremediği koşulu erken tanıyıp güvenli davranan sistemdir.
Temel görüş
Görüş kalitesi bozulduğunda sessizce süren otomasyon, tek kamera hatasını çok sayıda yanlış fiziksel karara dönüştürebilir.
Türkiye için ne ifade ediyor?
Türkiye'deki sera ve paketleme pilotları görüntü kalite eşiği, manuel yönlendirme, temizlik kaydı ve uçtan uca fiziksel kabul senaryolarını zorunlu tutmalıdır.
Başvuru kaynakları
Yazıdaki olgusal çerçeve aşağıdaki kaynaklarla desteklendi; yorumlar köşe yazarına aittir.